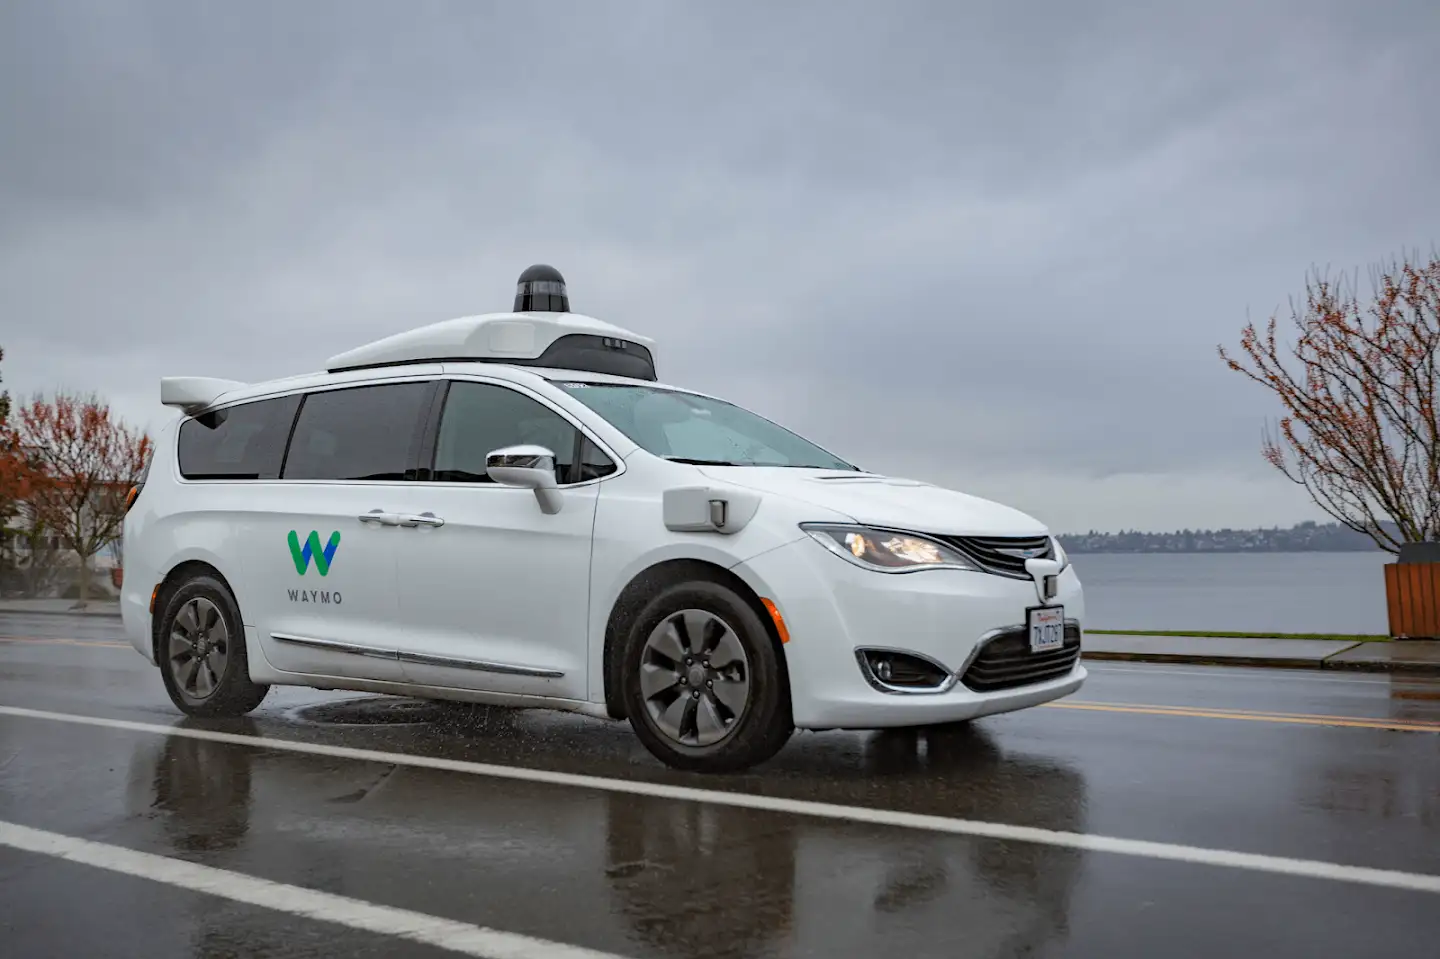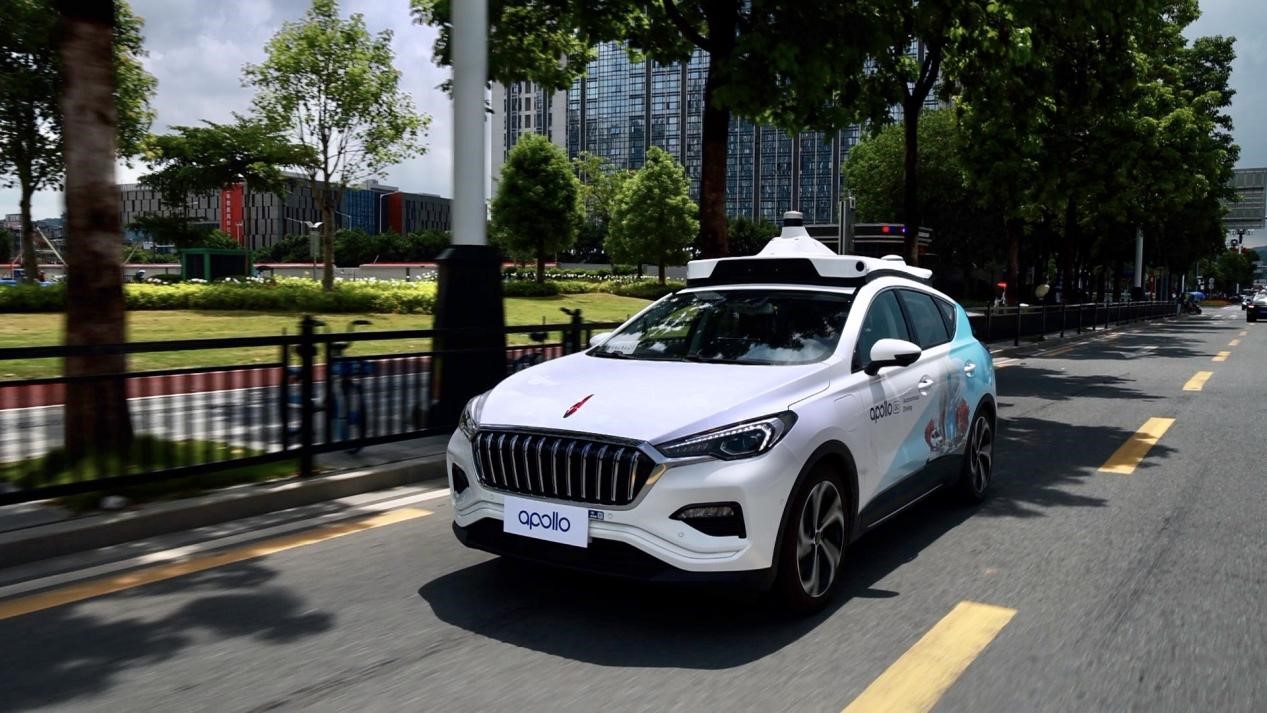
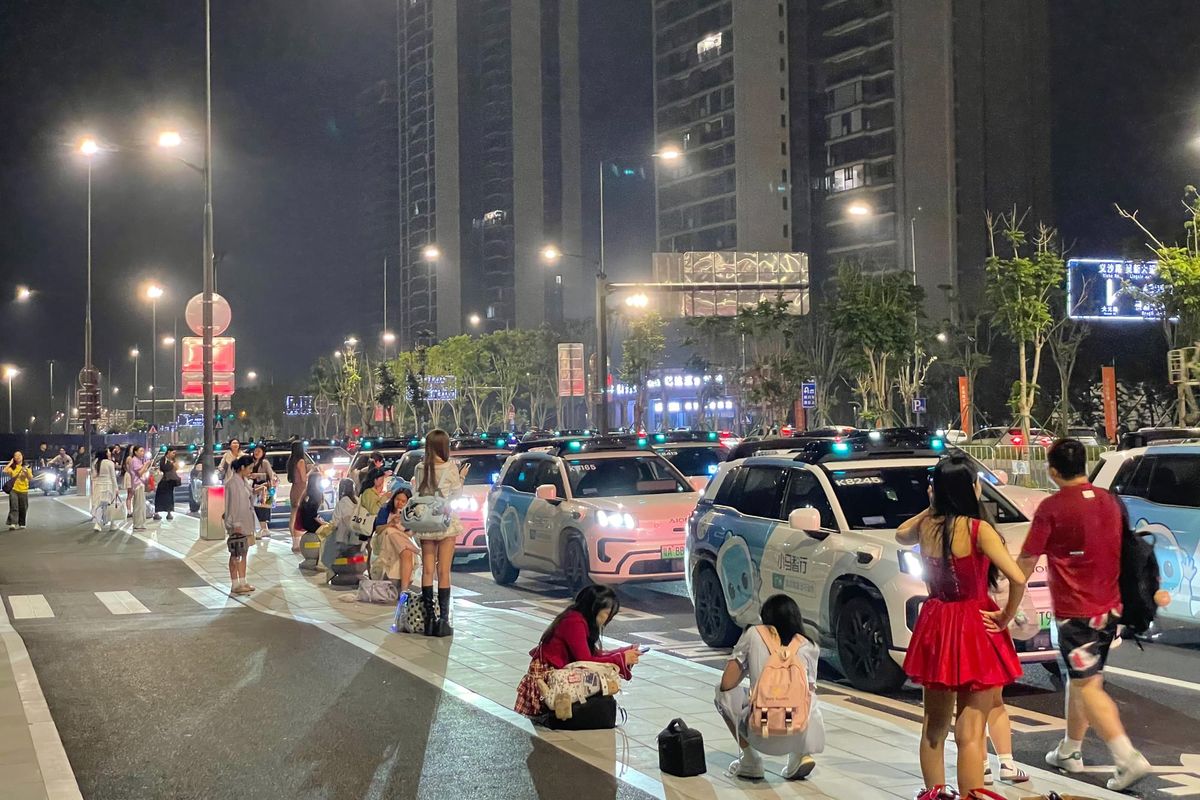
 Frota de robotáxis Nível 4 da Pony.ai enfileirada para embarcar passageiros em uma cidade chinesa, ilustrando a transição da mobilidade autônoma de demonstração técnica para operações comerciais reais em ambientes urbanos definidos. Foto: Pony.ai
As previsões subestimaram a diferença entre a viabilidade técnica e a implementação em escala, assim como os aspectos econômicos envolvidos. Regulamentação, seguros, responsabilidade civil, aceitação pública, manutenção de frotas, assistência remota e mapeamento influenciam se um sistema de direção autônoma pode ir além de uma demonstração bem-sucedida e se tornar um serviço sustentável. A direção autônoma não é uma única tecnologia, mas um ecossistema completo.
O otimismo em torno da direção autônoma no final da década de 2010 foi impulsionado pelo rápido avanço do aprendizado de máquina, da tecnologia de sensores e da automação veicular. No entanto, a transição de um veículo capaz de executar uma tarefa de direção para um sistema que possa operar de maneira confiável e econômica em grande escala revelou-se mais complexa.
Essa distinção é importante. Uma demonstração técnica bem-sucedida não estabelece automaticamente a viabilidade comercial. Da mesma forma, um serviço comercial que opera em uma área definida não significa que a mesma tecnologia possa funcionar em todas as estradas, condições climáticas e ambientes de tráfego.
A experiência do setor sugere que o caminho para a ampla adoção da direção autônoma depende não apenas da melhoria das capacidades dos veículos, mas também do enfrentamento de questões relacionadas à validação de segurança, aos domínios operacionais, à infraestrutura, à regulamentação e à economia da operação contínua.
As previsões originais de 2017 devem, portanto, ser avaliadas com base em suas premissas específicas, datas previstas e definições de sucesso. Algumas previsões podem ter sido adiadas, outras parcialmente concretizadas e outras revisadas à medida que o cenário técnico e comercial se transformou.
A Nova Previsão
As expectativas atuais do setor continuam diferenciadas de acordo com a aplicação e a região geográfica. Uma pesquisa da McKinsey, publicada em janeiro de 2026 e realizada com especialistas do setor de veículos autônomos, indica que os robotáxis de Nível 4 já estão disponíveis em algumas cidades iniciais nos
Estados Unidos e na China, enquanto a implantação em larga escala é esperada por volta de 2030, em vez de 2029. A pesquisa também indica que a viabilidade do transporte autônomo de cargas é esperada por volta de 2032. Essas são expectativas de especialistas, não prazos garantidos.
A implantação está ocorrendo em diferentes domínios operacionais. Os robotáxis estão se expandindo em cidades selecionadas, o transporte autônomo de cargas está sendo desenvolvido para rotas e condições operacionais específicas, e os veículos industriais podem ser implantados em ambientes controlados. A automação em rodovias e os veículos particulares seguem caminhos técnicos, regulatórios e comerciais diferentes.
Essas distinções são importantes porque a autonomia é definida dentro de um domínio operacional. Um veículo de Nível 4 pode operar sem que um motorista humano esteja preparado para assumir o controle dentro das condições definidas para seu funcionamento, mas não foi projetado para operar de forma autônoma em todos os ambientes. O alcance de suas capacidades depende das condições operacionais previstas para o sistema.
Ao longo das últimas duas décadas, os desafios do setor se ampliaram, em vez de seguirem uma única sequência universal. As primeiras pesquisas enfrentaram questões básicas de navegação e controle veicular. Sistemas posteriores obtiveram avanços significativos em percepção e tomada de decisões, enquanto a implantação introduziu exigências adicionais relacionadas à coleta de dados, situações incomuns, validação de segurança, assistência remota, manutenção, regulamentação e custos.
A importância relativa desses desafios varia conforme as abordagens técnicas e os ambientes de implantação. O progresso em uma área não elimina necessariamente os desafios das demais.
A Revolução Não Desapareceu; Ela Mudou de Forma
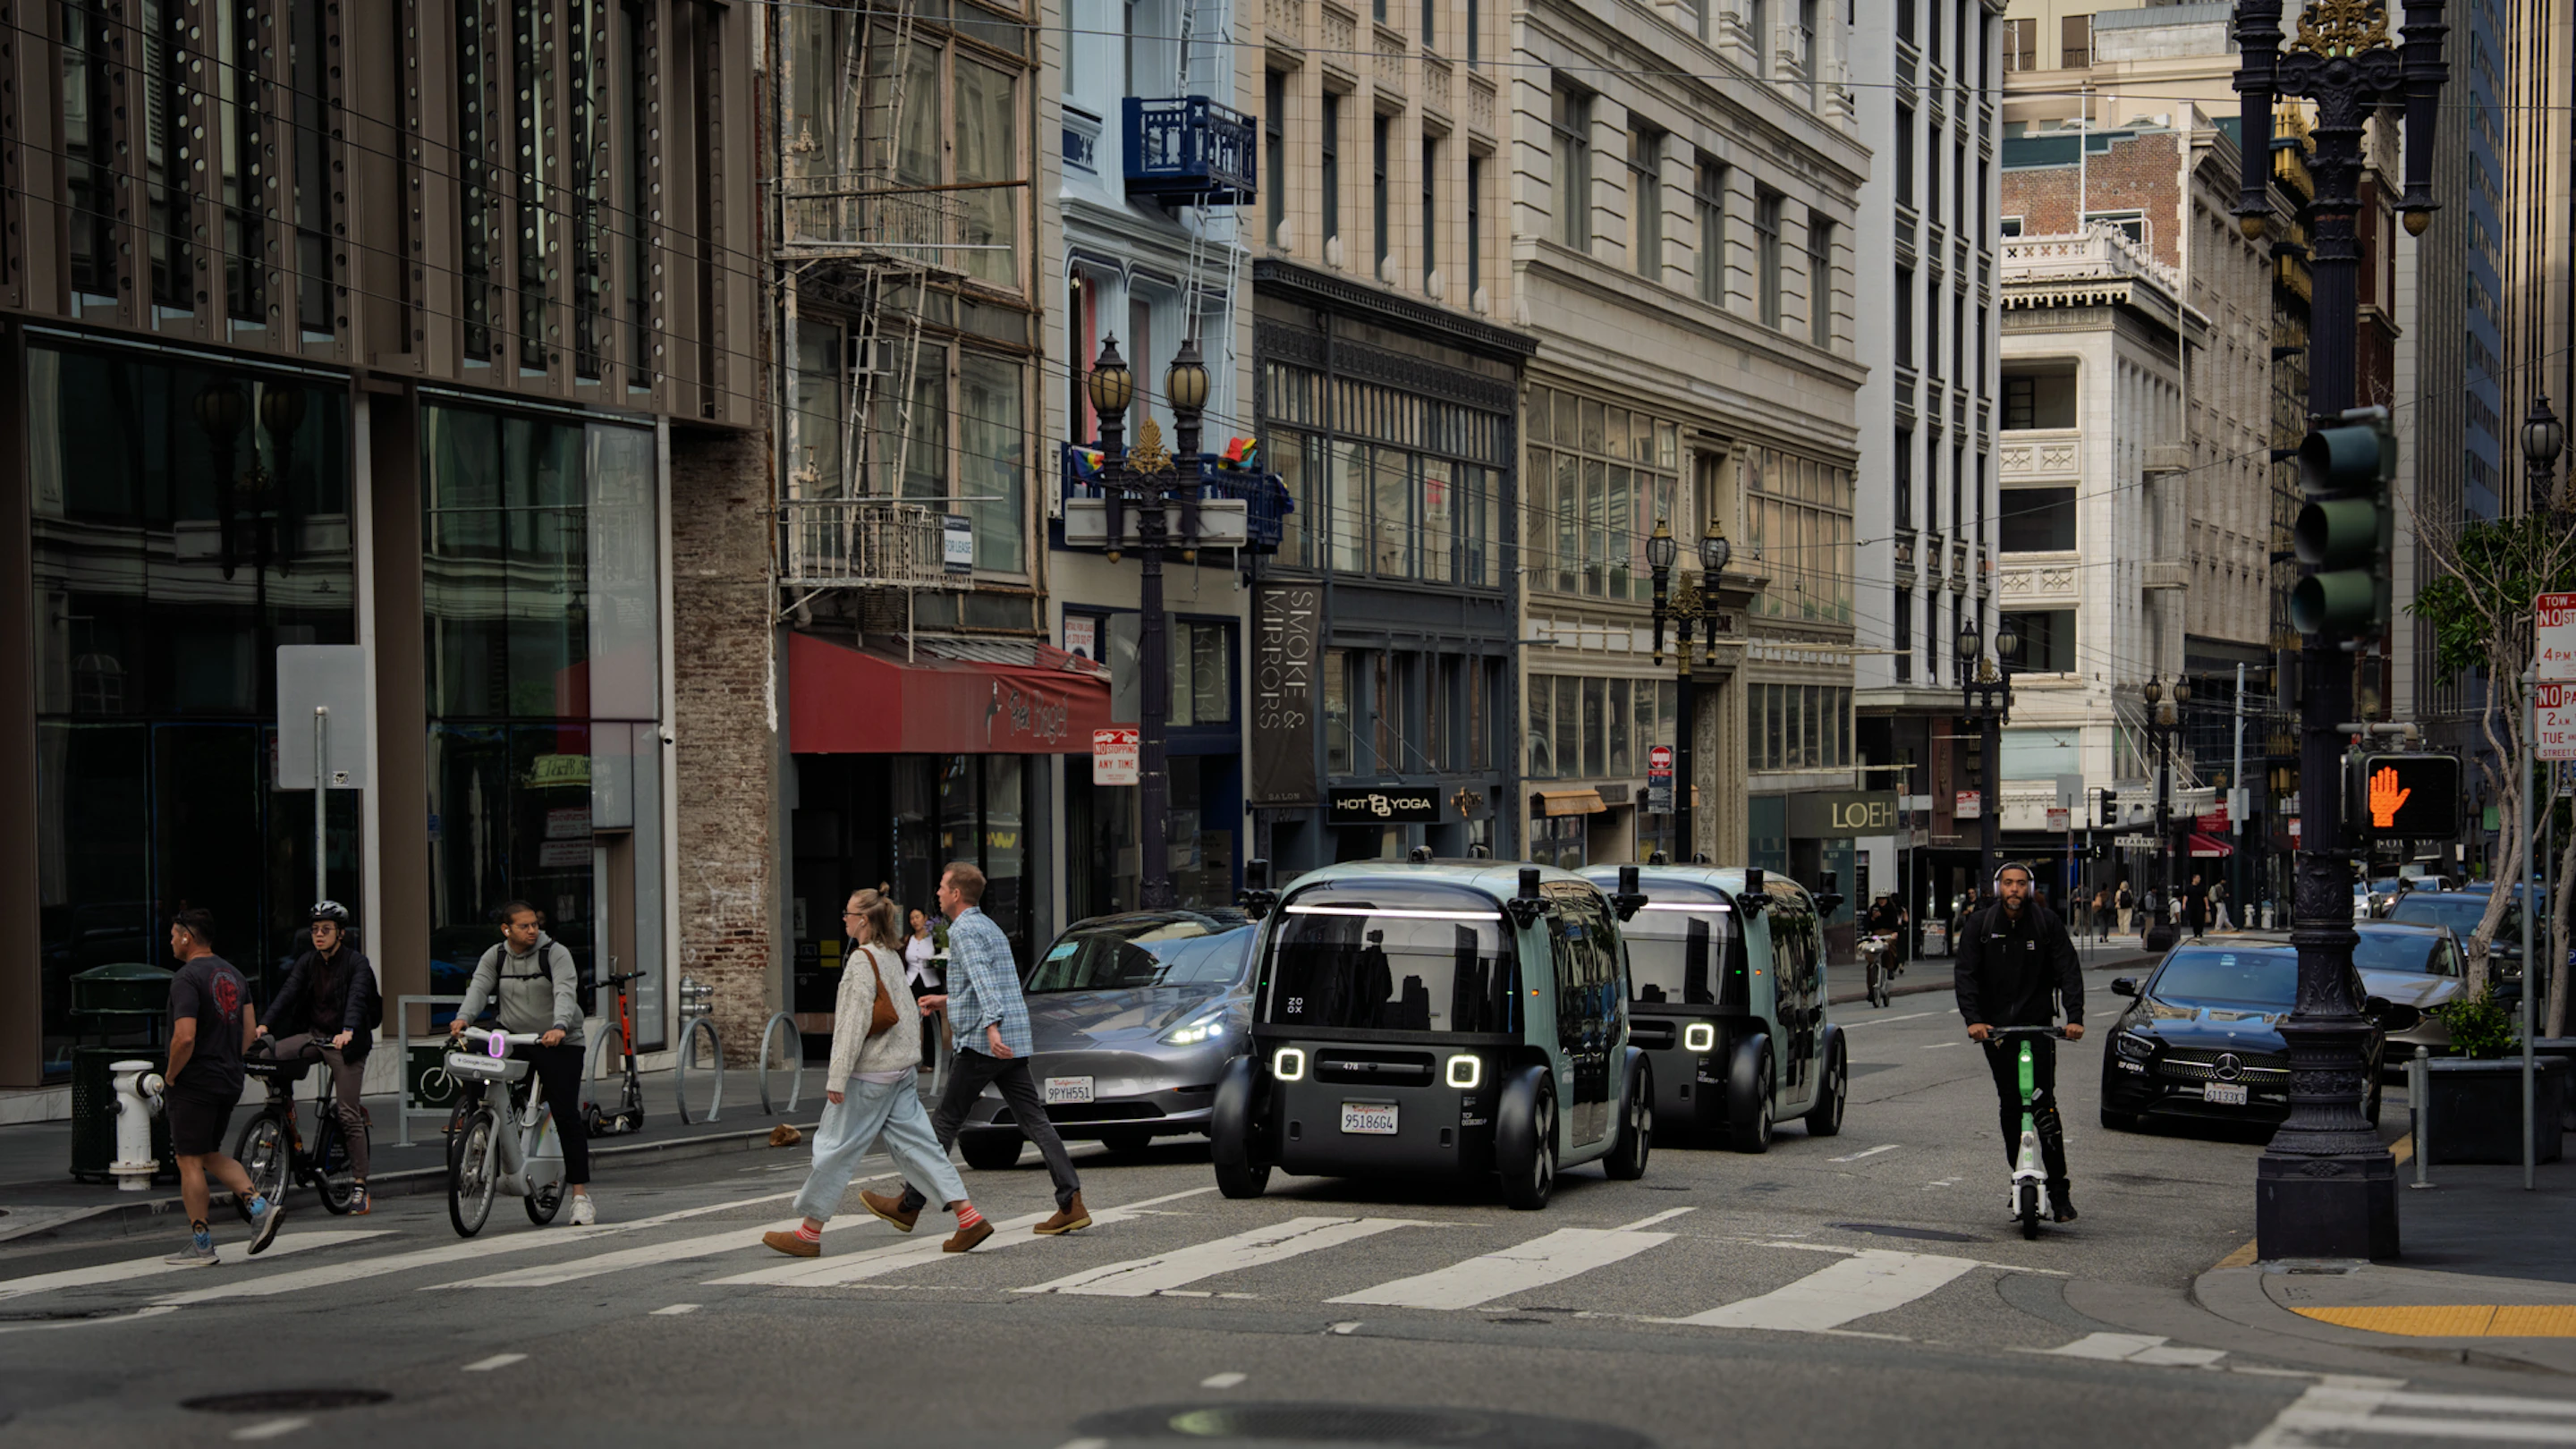 Robotáxis Zoox especificamente projetados e sem motorista transitam pelo tráfego intenso de pedestres no centro de São Francisco, demonstrando como sistemas autônomos de Nível 4 devem continuamente avaliar percepção, predição e interações com múltiplos agentes em domínios de operação dinâmicos. Foto: Zoox
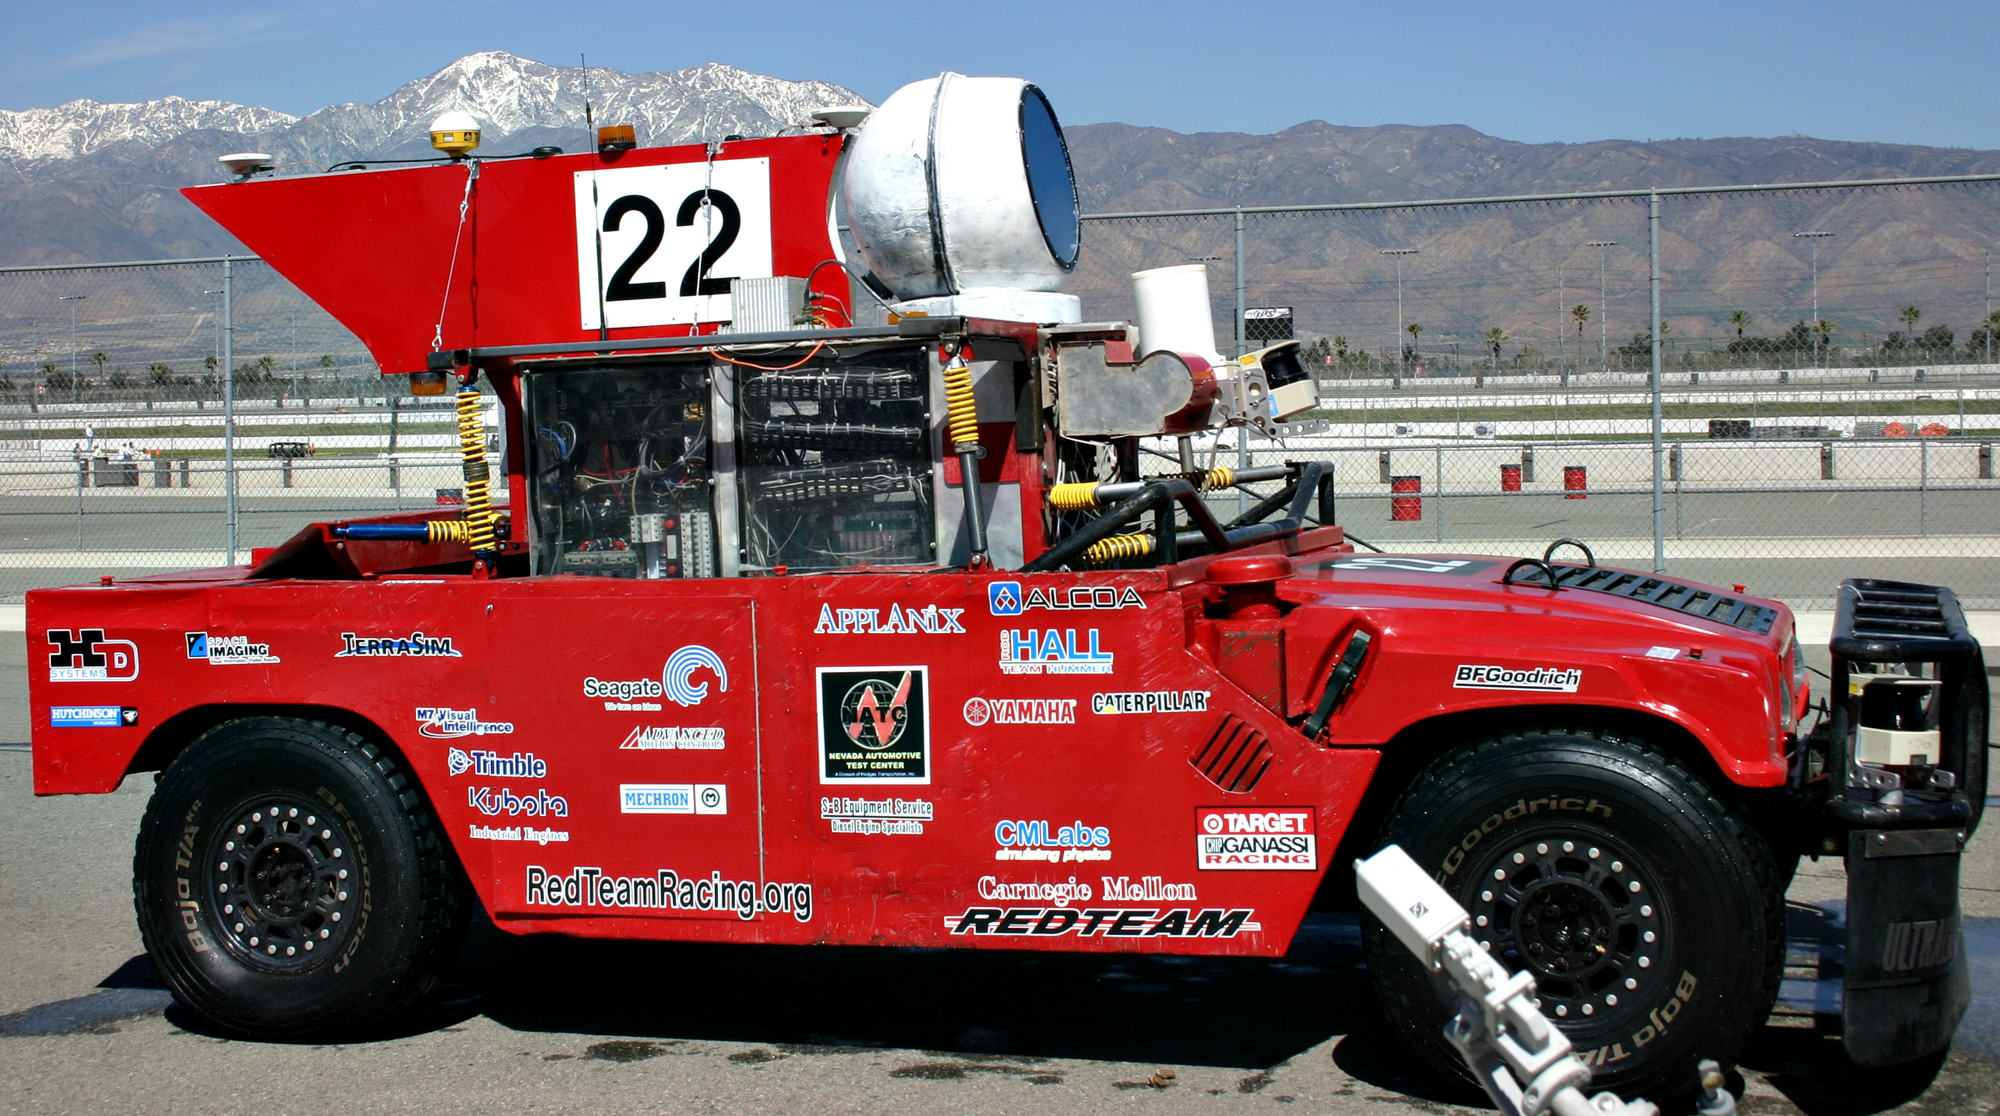
A história da direção autônoma é uma história de amadurecimento tecnológico, mas também de mudança de objetivos. Os primeiros desafios da DARPA demonstraram que veículos autônomos podiam navegar em ambientes difíceis sob condições definidas. O Grand Challenge de 2005 representou um avanço significativo em relação à tentativa malsucedida de 2004, enquanto o Urban Challenge de 2007 ampliou a pesquisa em direção autônoma para um ambiente urbano controlado, envolvendo interações com o tráfego e manobras complexas.
Durante a década de 2010, os avanços no aprendizado profundo contribuíram para melhorias significativas na percepção das máquinas e ajudaram a acelerar os investimentos comerciais e acadêmicos. Esses avanços, no entanto, não resolveram todos os desafios associados à operação autônoma confiável. Percepção, previsão, planejamento, validação de segurança e restrições operacionais continuaram sendo partes interconectadas do problema.
A expansão dos investimentos que se seguiu ajudou a estabelecer novas empresas, programas de pesquisa e abordagens tecnológicas. À medida que o setor avançou em direção aos serviços comerciais, a atenção passou a incluir cada vez mais o custo de implantação, a capacidade de manter frotas e os requisitos para operar esses sistemas dentro de estruturas regulatórias e de segurança.
A era dos robotáxis demonstrou que a autonomia de Nível 4 pode ser implantada em ambientes definidos. Os serviços comerciais representam um marco operacional significativo, mas não devem ser confundidos com a direção autônoma universal nem com uma prova de que todos os modelos de negócio propostos serão economicamente sustentáveis.
A era dos modelos de fundação introduz outra linha de investigação: saber se sistemas de inteligência artificial mais gerais podem melhorar a capacidade dos veículos autônomos de perceber, raciocinar e agir em situações de direção diversificadas. Essa pesquisa levanta questões importantes sobre generalização, robustez e confiabilidade em aplicações críticas de segurança. Ela não estabelece, por si só, que a inteligência artificial geral tenha sido alcançada.
A primeira geração de pesquisas em direção autônoma concentrou-se em ensinar as máquinas a executar tarefas de condução. A geração emergente está explorando como os sistemas podem representar e responder a uma gama mais ampla de situações no mundo físico. A direção continua sendo uma extensão do problema original, mas os métodos e as expectativas estão mudando.
Vinte Anos Após o Primeiro Desafio da DARPA
Em 2004, a DARPA perguntou se uma máquina poderia dirigir pelo deserto, e a resposta foi não. Nenhum dos veículos completou a rota designada. Em 2005, a resposta mudou: o veículo Stanley, da equipe Stanford Racing Team, venceu a competição, e cinco veículos completaram o percurso de 132 milhas.
Em 2007, o Urban Challenge da DARPA ampliou a pesquisa para um ambiente urbano simulado. A competição exigia que os veículos autônomos trafegassem em meio ao trânsito e executassem manobras complexas, incluindo mudanças de faixa, ultrapassagens, estacionamento e negociação de cruzamentos. Seis veículos robóticos concluíram o evento final.
Durante a década de 2010, a direção autônoma tornou-se uma área importante de pesquisa, empreendedorismo e investimento. Os avanços em aprendizado de máquina, computação, sensores e mapeamento contribuíram para o desenvolvimento de sistemas cada vez mais capazes. A transição subsequente para a implantação comercial revelou exigências adicionais para operar esses sistemas de forma consistente, segura e econômica.
Na década de 2020, os robotáxis de Nível 4 avançaram para operações comerciais em ambientes selecionados. A expansão desses serviços forneceu evidências práticas sobre os desafios da operação de frotas autônomas, enquanto as previsões do setor continuam distinguindo entre as primeiras implantações e a adoção em larga escala. A pesquisa da McKinsey de janeiro de 2026 descreve tanto as implantações iniciais existentes quanto as expectativas de uma expansão maior por volta de 2030.
Agora, o setor enfrenta uma questão ainda mais ampla: a inteligência artificial pode passar da execução de tarefas específicas de direção para o desenvolvimento de sistemas suficientemente gerais, confiáveis e econômicos para operar com segurança em uma ampla variedade de condições do mundo físico?
Essa questão vai além do desafio original da DARPA. As primeiras competições testaram se as máquinas conseguiam completar rotas e manobras definidas. Os programas modernos de direção autônoma precisam lidar com a operação contínua de sistemas complexos que envolvem veículos, software, infraestrutura, pessoas, regulamentação e modelos de negócio.
A direção autônoma poderá ser lembrada como uma área pioneira importante no esforço de construir uma inteligência artificial capaz de perceber, raciocinar e agir no mundo real. Seu desenvolvimento levou mais tempo e seguiu um caminho mais diversificado do que muitas previsões iniciais sugeriam. Mas o desafio fundamental permaneceu consistente: criar máquinas capazes de executar ações úteis em ambientes dinâmicos, incertos e difíceis de antecipar completamente.
A revolução não desapareceu. Ela se tornou um problema mais amplo de engenharia e operação, no qual o progresso é medido não apenas pela capacidade de uma máquina dirigir, mas também por sua capacidade de fazê-lo com segurança, confiabilidade e sustentabilidade dentro das condições para as quais foi projetada.