O Deep Learning Entra no Carro
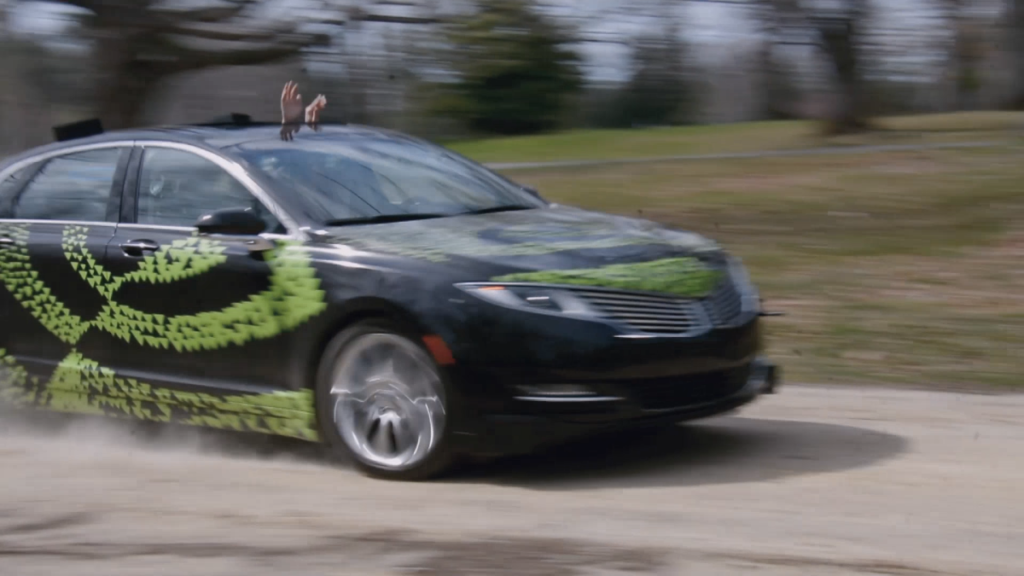 Veículo de pesquisa Lincoln MKZ, da NVIDIA, utilizado no experimento DAVE-2, que demonstrou, em 2016, o aprendizado de ponta a ponta, transformando imagens de câmeras diretamente em comandos de direção. Fonte: NVIDIA.
Os primeiros testes militares e de pesquisa apenas abriram a porta; a onda comercial que veio em seguida a escancarou. Esse primeiro boom da condução autônoma criou empresas bilionárias, atraiu alguns dos maiores investidores do mundo e prometeu uma era completamente nova para a mobilidade. Impulsionadas pelo otimismo crescente de meados dos anos 2010 e por um enorme fluxo de capital de risco, startups e gigantes da tecnologia correram para transformar o software de condução autônoma em um produto comercial. A tecnologia estava evoluindo, impulsionada por redes neurais profundas que conseguiam interpretar dados de câmeras e reconhecer elementos do trânsito por meio de padrões estatísticos aprendidos, em vez de depender exclusivamente de regras programadas manualmente. O negócio, porém, estava ficando mais difícil, à medida que a indústria descobria que provar um conceito em uma simulação ou em uma pista de testes com área de operação delimitada estava a anos-luz de distância de construir uma empresa sustentável e capaz de gerar receita no mundo físico. À medida que essas redes neurais amadureceram e passaram a contar com o suporte de GPUs poderosas e enormes conjuntos de dados, as consequências para os veículos autônomos foram profundas: as câmeras podiam fornecer imagens brutas enquanto a máquina aprendia a reconhecer pedestres, veículos, placas de trânsito, sinalização viária e outros elementos por meio de padrões estatísticos, em vez de depender de descrições explícitas programadas por engenheiros. Uma das demonstrações mais notáveis veio do sistema de pesquisa DAVE-2, da NVIDIA, em 2016, que mostrou uma rede neural convolucional aprendendo a estabelecer uma relação entre imagens captadas por câmeras e comandos de direção. Embora fosse um experimento relativamente simples em comparação com os sistemas atuais, ele representou uma importante mudança conceitual ao demonstrar que uma rede neural poderia aprender comportamentos de direção diretamente a partir de dados. Isso não eliminou a robótica tradicional: durante anos, os veículos continuaram utilizando arquiteturas híbridas que combinavam redes neurais com software convencional, mapas, localização, planejamento e controle. Mas o equilíbrio estava mudando, e o carro já não se limitava a executar regras escritas por engenheiros; ele começava, cada vez mais, a aprender como interpretar o mundo.
Uma Nova Indústria Surge
 Chrysler Pacifica equipada com o sistema de condução autônoma da Waymo.Crédito: Waymo
Essa mudança tecnológica coincidiu com a chegada de uma nova geração de empresas de condução autônoma. O Google havia iniciado seu projeto de carros autônomos em 2009, que se tornou a Waymo, uma empresa independente da Alphabet, em 2016. Vieram então as startups: a nuTonomy e a Cruise foram fundadas em 2013; a Zoox, em 2014; a Pony.ai e a Argo AI, em 2016; e a Aurora, em 2017. A importância dessas empresas não estava apenas no fato de construírem carros autônomos, mas em terem alterado a estrutura da indústria ao transformar a condução autônoma em uma corrida tecnológica financiada por capital de risco. Bilhões de dólares começaram a fluir para empresas cujo principal produto era um sistema de software e hardware capaz de conduzir um carro, modificando os processos de desenvolvimento. Em vez de ciclos de produto automotivos medidos em anos, as empresas passaram cada vez mais a trabalhar com lançamentos de software, testes de frotas, simulações e coleta contínua de dados. Cada veículo na rua se tornava uma fonte de informação, cada intervenção humana — ou disengagement — podia se transformar em um exemplo valioso para treinamento ou avaliação, e cada situação incomum poderia potencialmente melhorar a próxima versão do sistema. O veículo autônomo começava a se parecer menos com um carro convencional e mais com uma plataforma computacional em constante evolução.
O Otimismo de 2017
Em 2017, o otimismo era difícil de ignorar. A McKinsey escreveu que veículos altamente autônomos poderiam estar a apenas cinco a dez anos de distância, enquanto outra análise sugeria que a condução totalmente autônoma de Nível 5 ainda estava a mais de uma década, mas que aplicações autônomas em áreas de operação delimitadas poderiam chegar muito antes. O Digital Auto Report da PwC, publicado em 2017, projetava os primeiros “carros-robôs” de Nível 4 produzidos em série por volta de 2023 e os de Nível 5 por volta de 2028. O relatório estimava aproximadamente 80 milhões de veículos autônomos em circulação na Europa, nos Estados Unidos e na China até 2030, com a condução autônoma representando uma parcela substancial da quilometragem percorrida na Europa. Essas previsões não eram absurdas; elas se baseavam em avanços tecnológicos reais, incluindo a rápida evolução da visão computacional, a queda dos custos de processamento, sensores mais capazes, a abundância de capital de risco, o envolvimento de grandes empresas de tecnologia, parcerias com montadoras e resultados impressionantes em testes iniciais nas ruas. Ainda assim, algo fundamental havia sido subestimado: dirigir não é simplesmente um exercício de reconhecer objetos, mas uma interação aberta e imprevisível com o mundo físico.
O Problema com o Termo “Self-Driving”
Uma das maiores fontes de confusão no debate sobre condução autônoma sempre foi a expressão “self-driving”, porque existe uma enorme diferença entre um veículo capaz de dirigir sozinho em uma determinada estrada, sob determinadas condições, e um veículo capaz de dirigir em qualquer lugar, a qualquer momento e sob quaisquer condições. Essa distinção está refletida nos níveis de automação definidos pela SAE. Sistemas de Nível 2 podem auxiliar o motorista, mas exigem supervisão humana contínua. Sistemas de Nível 3 podem executar a tarefa de condução sob condições determinadas, mas esperam que o motorista assuma o controle quando solicitado. Sistemas de Nível 4 podem operar sem intervenção humana dentro de um domínio operacional definido. O Nível 5 representa o extremo: uma automação capaz de dirigir sob todas as condições em que um motorista humano poderia dirigir, sem intervenção humana. Essa distinção ajuda a explicar grande parte da aparente contradição na indústria. Uma empresa pode ter um veículo que dirige sozinho com sucesso por milhões de quilômetros e, ainda assim, estar muito distante do Nível 5. Um robotáxi operando dentro de um domínio operacional definido em uma cidade representa um problema de engenharia muito diferente de um carro particular que precisa sair de uma estrada rural no Canadá e chegar a um destino desconhecido nas montanhas durante uma tempestade de neve. O primeiro problema é difícil. O segundo se aproxima de uma categoria de dificuldade completamente diferente.