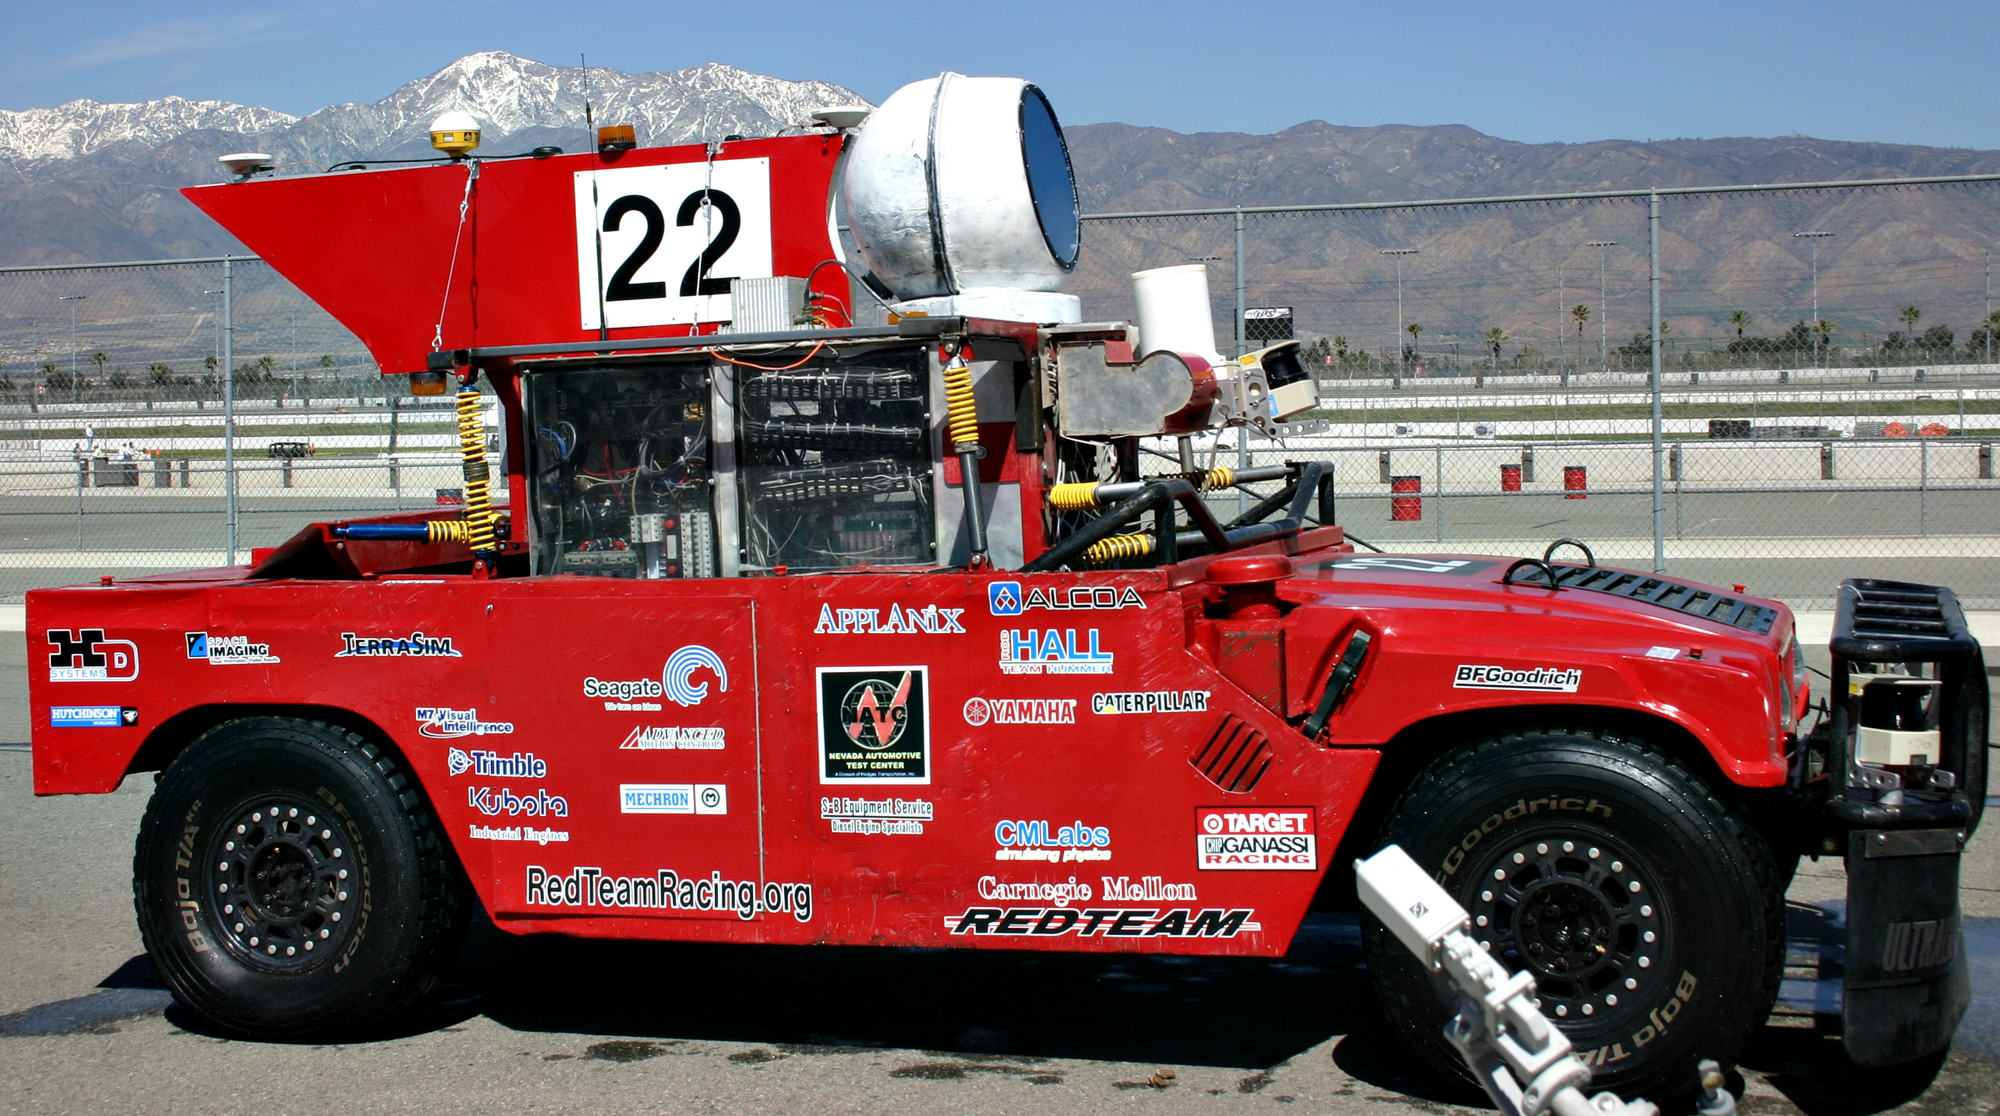
 O Sandstorm, veículo autónomo desenvolvido pela Carnegie Mellon University, foi um dos principais participantes do DARPA Grand Challenge de 2005
Como a robótica lançou as bases para uma revolução
Durante anos, a condução autónoma parecia menos uma questão de "se" e mais uma questão de "quando". A meio da década de 2010, as peças pareciam estar a encaixar-se, uma vez que os carros já conseguiam ver peões e outros veículos, os computadores conseguiam processar quantidades enormes de dados de sensores e os sistemas de aprendizagem profunda (deep learning) estavam a tornar-se drasticamente melhores no reconhecimento de objetos. Empresas como a Google, a Tesla, a Uber e uma nova geração de startups de condução autónoma estavam a investir milhares de milhões de dólares na ideia de que o automóvel estava prestes a tornar-se algo fundamentalmente diferente. As previsões da indústria eram cada vez mais agressivas, com muitas a apontar veículos altamente automatizados para daqui a poucos anos, táxis robóticos (robotaxis) e outras aplicações de Nível 4 em operação comercial durante a década de 2020 e, eventualmente, um número muito elevado de veículos autónomos a operar nos principais mercados.
Embora essa cronologia se tenha revelado errada, a história subjacente é muito mais interessante do que simplesmente afirmar que a condução autónoma foi alvo de exagero (overhyped). A tecnologia não desapareceu; em vez disso, o obstáculo continuou a deslocar-se. O que começou essencialmente como um problema de robótica tornou-se cada vez mais um problema de software, depois um problema de dados e aprendizagem automática, um problema operacional e agora, em algumas abordagens, um problema de construção de inteligência artificial capaz de raciocinar sobre o mundo físico. Para compreender porque demorou tanto mais tempo do que o esperado — e para onde poderá efetivamente estar a caminhar —, é necessário recuar a um período anterior à Tesla, à Waymo, aos robotaxis e até à atual geração de IA.
Antes das Startups, existia a DARPA
A história moderna da condução autónoma não começou no Silicon Valley, mas sim no deserto do Nevada em 2004, quando a Agência de Projetos de Investigação Avançada de Defesa dos EUA, mais conhecida por DARPA, organizou o primeiro Grand Challenge para testar veículos autónomos num percurso de 142 milhas. O objetivo era simples de descrever e extraordinariamente difícil de alcançar: construir um veículo capaz de percorrer o trajeto sem um condutor humano. No final, nenhum terminou e o prémio de 1 milhão de dólares não foi atribuído, um fracasso que estabeleceu um padrão recorrente ao demonstrar que provar que uma tecnologia é possível em princípio é muito diferente de torná-la fiável no mundo real.
Um ano mais tarde, a situação mudou drasticamente durante o Grand Challenge de 2005, quando o veículo autónomo Stanley da Universidade de Stanford concluiu o percurso e ganhou o prémio de 2 milhões de dólares juntamente com outros quatro concorrentes que terminaram a prova, provando que a navegação autónoma já não era apenas um problema de investigação teórica. Embora primitivos para os padrões atuais — contando com combinações de LiDAR, câmaras, radar, GPS, sensores inerciais, visão por computador, mapas digitais e algoritmos para localização, deteção de obstáculos e planeamento de trajetórias —, a arquitetura básica da condução autónoma já estava a emergir. As máquinas tinham de perceber o ambiente, determinar onde estavam, compreender o que as rodeava, decidir o que fazer e controlar o veículo em conformidade.
Em 2007, a DARPA aumentou novamente a dificuldade com o Urban Challenge, introduzindo os veículos autónomos em estradas, cruzamentos, tráfego em movimento, manobras de mudança de faixa, ultrapassagens, estacionamento e interações com outros veículos. Seis veículos concluíram a competição, que foi vencida pela equipa Tartan Racing da Universidade Carnegie Mellon. A importância das competições da DARPA foi muito além das corridas individuais; tal como a própria DARPA descreveu mais tarde, os desafios ajudaram a criar uma comunidade de investigação cujo trabalho contribuiu para a investigação subsequente em veículos autónomos e aplicações comerciais. Por outras palavras, a DARPA não construiu a indústria de carros autónomos, mas ajudou a criar a linguagem técnica, o talento e o ambiente competitivo de onde essa indústria emergiu. Muitas das pessoas que trabalharam nesses sistemas iniciais tornaram-se mais tarde figuras centrais na indústria, como Chris Urmson, que participou no projeto da DARPA da Carnegie Mellon antes de se tornar um dos líderes do projeto de carros autónomos da Google e cofundador da Aurora. A indústria de veículos autónomos esteve em incubação durante anos antes de surgir na década de 2010.
Os Primeiros Veículos Autónomos já eram Sistemas de IA
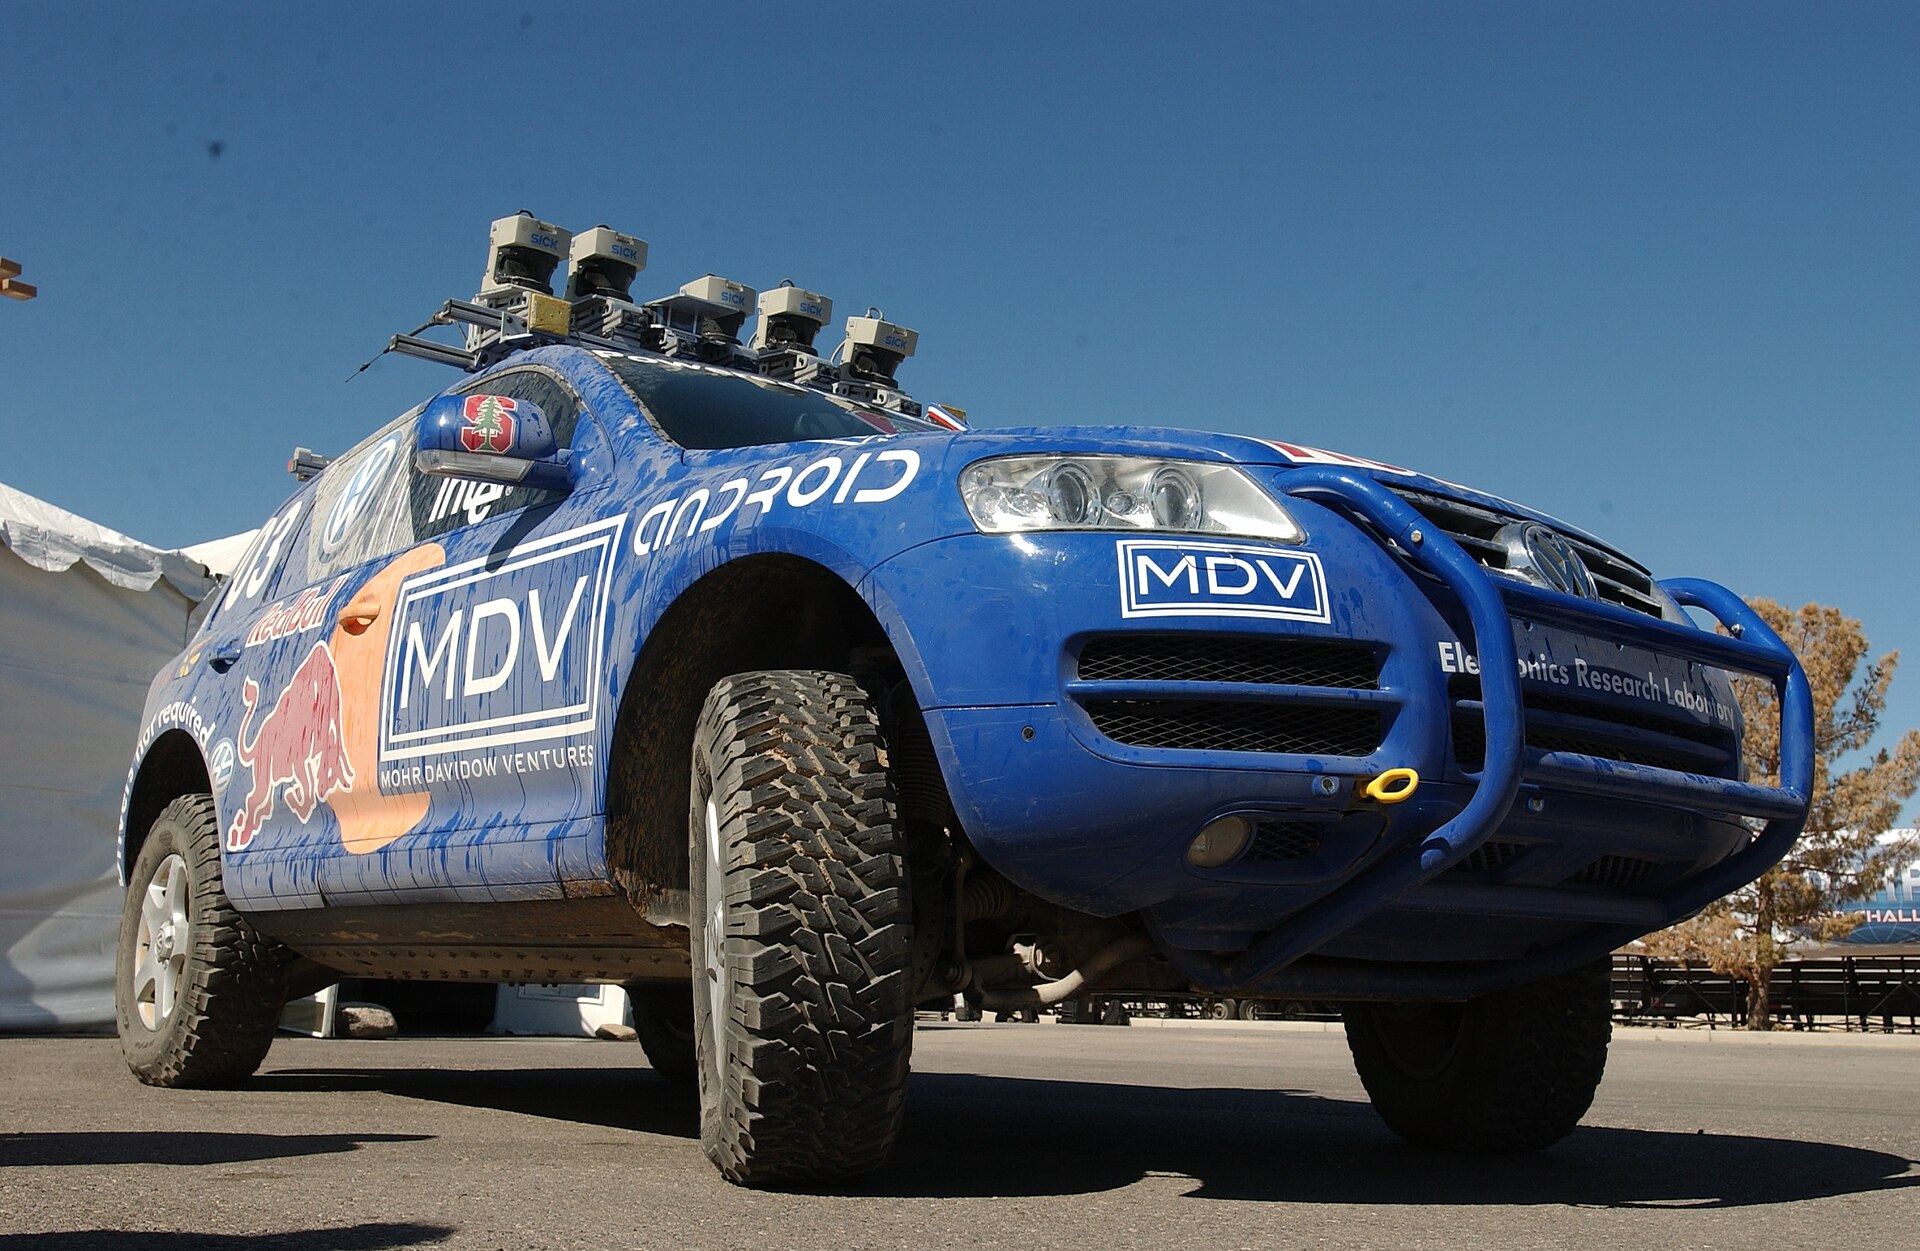 O Stanley, veículo autónomo desenvolvido pela Universidade de Stanford, foi o vencedor do DARPA Grand Challenge de 2005, tornando-se um dos marcos da história da condução autónoma
É tentador dividir a história numa era antiga de robótica baseada em regras e numa nova era de inteligência artificial, mas os primeiros veículos da DARPA já eram máquinas inteligentes no sentido de engenharia — percebiam o mundo, estimavam a sua posição, classificavam obstáculos, previam trajetórias possíveis e planejavam caminhos. O que geralmente não possuíam era o tipo de inteligência de redes neuronais em grande escala que mais tarde viria a dominar o campo. Como grande parte do software inicial foi explicitamente concebido com regras definidas por humanos e modelos matemáticos para calibração de sensores, localização, mapeamento, desvio de obstáculos e tomada de decisão, estes sistemas conseguiam ter um desempenho surpreendentemente bom nos ambientes limitados para os quais tinham sido desenhados.
No entanto, esta abordagem tinha uma limitação inerente: o mundo real não segue um livro de regras completo. Existem milhões de situações que os engenheiros não conseguem antecipar individualmente, tais como um objeto invulgar na estrada, um peão imprevisível, um corte temporário de estrada, um agente da autoridade a dar um sinal de mão pouco comum, trabalhadores de construção civil a criar uma faixa improvisada, um animal em travessia ou outro condutor a comportar-se de forma irracional. Quanto mais a condução autónoma avançava, mais óbvio se tornava que, por muito que se escrevesse outra regra, haveria sempre outra exceção. Esta realidade abriu a porta a uma abordagem diferente: em vez de dizer exatamente ao computador o aspeto de cada objeto e como cada situação deve ser tratada, permitir que a máquina aprenda padrões a partir de quantidades massivas de dados.
Os desafios da DARPA acabaram por terminar após o Urban Challenge de 2007, tendo demonstrado que a navegação autónoma podia evoluir desde veículos experimentais no deserto até à condução urbana complexa. Mais importante ainda, ajudaram a criar uma comunidade de investigação cujos membros iriam moldar a emergente indústria de veículos autónomos. À medida que as principais competições da DARPA terminavam, a atenção deslocou-se progressivamente para a transição da tecnologia para aplicações comerciais. Veteranos desses desafios universitários e militares — como o investigador da Carnegie Mellon Chris Urmson, que trabalhou nos projetos de veículos autónomos da DARPA da Carnegie Mellon antes de ajudar a liderar o programa de carros autônomos da Google e, mais tarde, co fundar a Aurora — transitaram para a esfera comercial. Passaram a integrar uma nova geração de empresas e programas de condução autónoma, incluindo o projeto de carros autônomos da Google, a Cruise e, mais tarde, a Aurora.