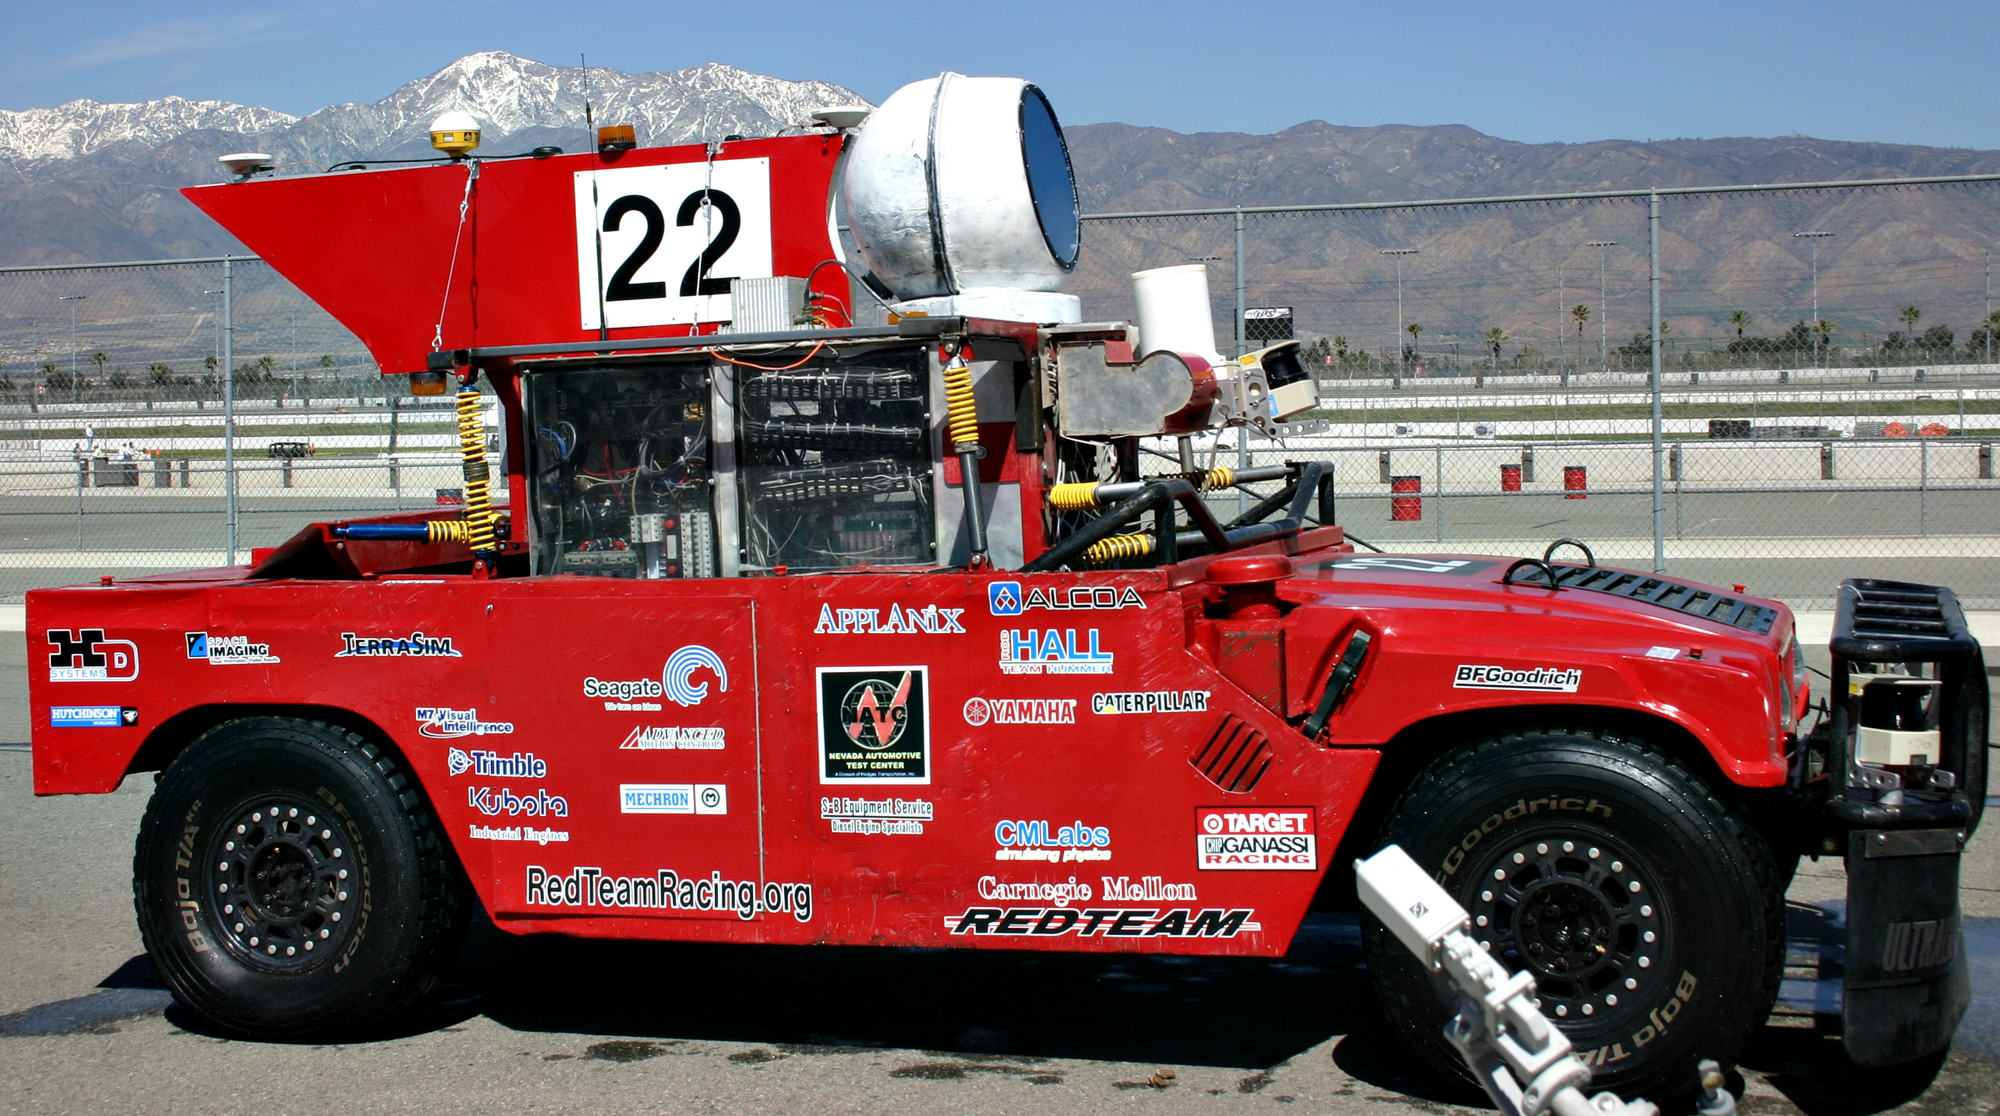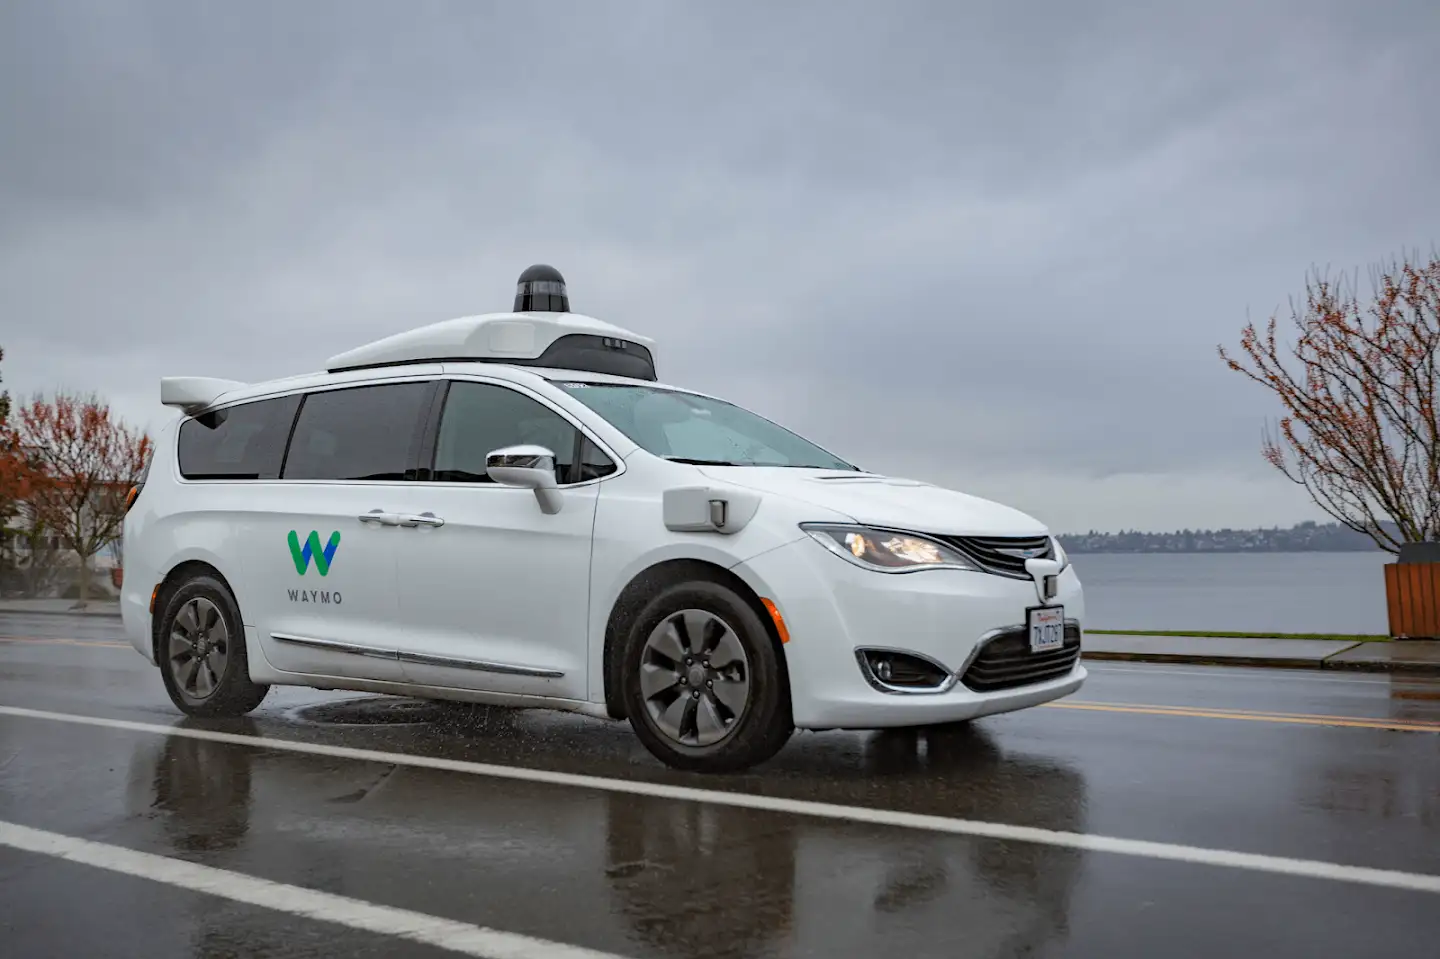
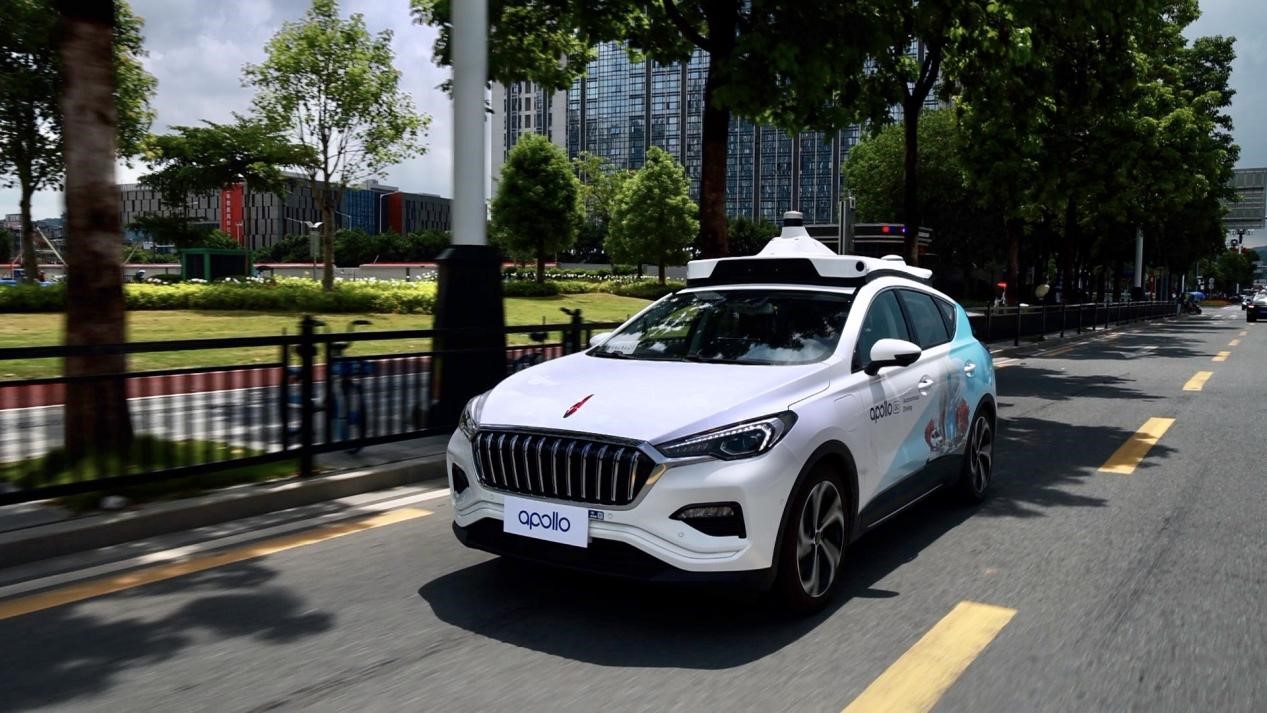
 Robô-táxi Apollo Go da Baidu operando em vias públicas na China. A expansão das frotas comerciais de condução autônoma transformou a China em um dos ambientes de testes e implantação no mundo real mais importantes da indústria. Crédito: Baidu
Enquanto o Vale do Silício e Detroit dominaram boa parte da narrativa ocidental inicial, a China construiu um ecossistema paralelo de direção autônoma por meio de empresas como Pony.ai, WeRide, Baidu Apollo, AutoX, DeepRoute.ai e Momenta. A China também possuía condições estruturais capazes de apoiar o desenvolvimento e a implantação em larga escala, incluindo enormes populações urbanas, ecossistemas de mobilidade densos, ampla infraestrutura digital, um grande mercado automotivo doméstico e uma indústria de veículos elétricos em rápida expansão.
O veículo elétrico serviu como uma plataforma cada vez mais adequada porque os EVs modernos dependiam fortemente de sistemas de controle eletrônico, computação de bordo potente, atualizações de software e arquiteturas digitais. Ao desenvolver a eletrificação e a autonomia conjuntamente, o veículo passou por uma transformação mais ampla, tornando-se uma plataforma conectada, definida por software, elétrica e, eventualmente, autônoma.
Do Laboratório à Frota
A direção autônoma tornou-se cada vez mais não apenas um problema de laboratório, mas um problema de frota. Uma frota comercial deve demonstrar que funciona repetidamente, criando um ciclo contínuo: dirigir coletar dados identificar falhas treinar ou aprimorar o sistema validar implantar coletar mais dados. Quanto mais veículos operam, mais situações eles encontram, gerando mais oportunidades de melhoria e tornando a direção autônoma cada vez mais dependente da inteligência artificial.
Então Veio Outra Revolução da IA
Justamente quando a direção autônoma começava a compreender a complexidade do mundo físico, a OpenAI lançou o ChatGPT no final de 2022. Para a direção autônoma, a importância foi conceitual: grandes modelos fundacionais demonstraram que um único modelo poderia adquirir capacidades amplas a partir de enormes quantidades de dados, em tarefas que tradicionalmente eram tratadas por sistemas mais especializados. À medida que esses modelos se expandiram da linguagem para imagens, vídeo, áudio e raciocínio multimodal, surgiu uma pergunta óbvia: a mesma ideia poderia ser aplicada ao mundo físico?
De Modelos Especializados a Arquiteturas Mais Unificadas
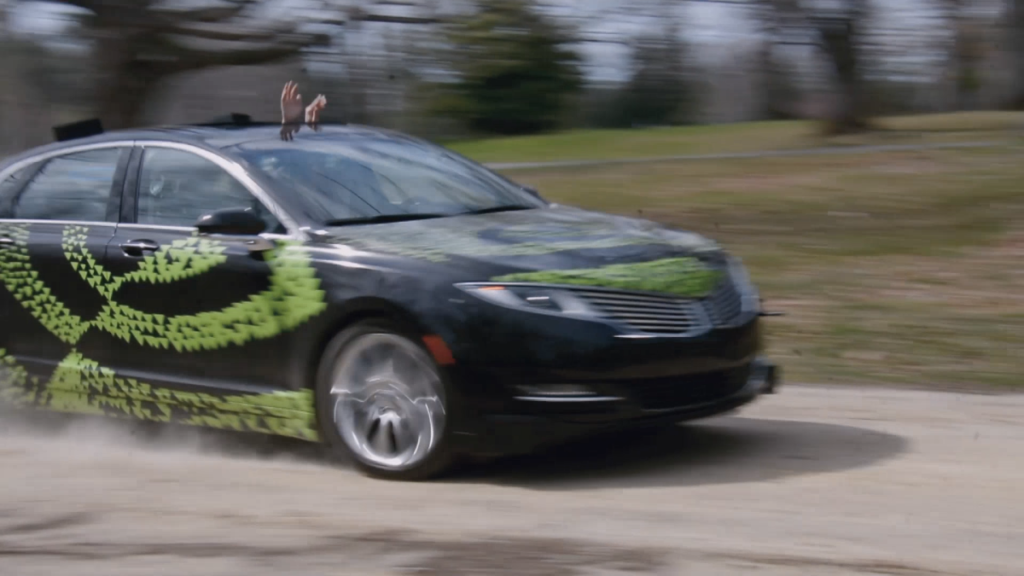
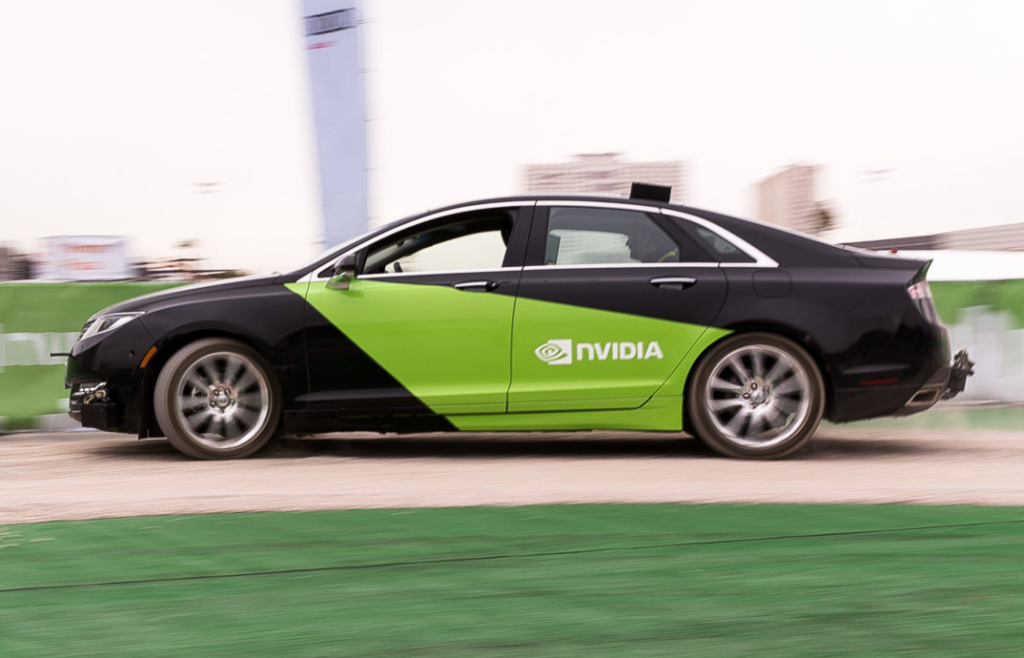 O veículo de pesquisa Lincoln MKV da NVIDIA usado no experimento DAVE-2, que demonstrou o aprendizado de ponta a ponta (end-to-end) mapeando imagens de câmeras diretamente para comandos de direção em 2016. Fonte: NVIDIA.
A arquitetura tradicional de um veículo autônomo era uma cadeia na qual sensores coletavam informações, sistemas de percepção identificavam objetos, sistemas de rastreamento os acompanhavam, modelos de previsão estimavam ações, softwares de planejamento determinavam decisões e sistemas de controle as executavam. Embora essa arquitetura modular fosse compreensível e pudesse ser testada componente por componente, ela criava fronteiras entre os sistemas.
Uma abordagem emergente torna a arquitetura mais unificada por meio de redes neurais de ponta a ponta, às vezes combinadas com camadas determinísticas de segurança. No entanto, a direção autônoma em aplicações críticas para a segurança não pode operar apenas com base em capacidade; ela exige comportamento previsível, validação, mecanismos à prova de falhas, rastreabilidade e capacidade comprovada de lidar com situações raras.
O Modelo de Mundo
O próximo passo envolve os modelos de mundo, nos quais um veículo autônomo não apenas reconhece o estado atual do mundo, mas modela como esse mundo pode se comportar e evoluir. Um modelo de mundo pode permitir que sistemas de IA raciocinem sobre futuros possíveis — como prever trajetórias de pedestres, carros fazendo conversões ou faixas bloqueadas — e avaliem resultados potenciais antes de agir. Isso conecta a direção autônoma ao que é cada vez mais descrito como IA física: inteligência artificial projetada para perceber, raciocinar sobre e agir no mundo físico.